robocurve
Real-World Evaluation on Five Custom Tasks for Kaedim
September 2026
pi0.5, MolmoAct2 and GPT-6-Astra on I2RT YAM bimanual arms. 20 trials per policy per task, for a total of 300 trials, graded by the operator on per-task rubrics.
Faint marks: individual trials (n = 20). Bold marks: the mean, with a 95% bootstrap interval. Circles pi0.5, diamonds MolmoAct2, squares GPT-6-Astra. Maximum score by task: latte cup 10, clear table 70, bottles 20, bowls 50, blocks 30.
Results
| Task | Policy | Mean score | Success | 95% Wilson | Partial | Fail | Rig |
|---|---|---|---|---|---|---|---|
| Move latte cup | pi0.5 | 3.6 / 10 | 2 / 20 | 3–30% | 2 / 20 | 16 / 20 | rig-6 |
| Move latte cup | MolmoAct2 | 5.9 / 10 | 6 / 20 | 15–52% | 1 / 20 | 13 / 20 | rig-1 |
| Move latte cup | GPT-6-Astra | 6.7 / 10 | 6 / 20 | 15–52% | 1 / 20 | 13 / 20 | rig-6 |
| Clear table | pi0.5 | 47.8 / 70 | 5 / 20 | 11–47% | 14 / 20 | 1 / 20 | rig-2 |
| Clear table | MolmoAct2 | 45.4 / 70 | 5 / 20 | 11–47% | 12 / 20 | 3 / 20 | rig-2 |
| Clear table | GPT-6-Astra | 55.1 / 70 | 5 / 20 | 11–47% | 14 / 20 | 1 / 20 | rig-2 |
| Bottles in bins | pi0.5 | 10.1 / 20 | 8 / 20 | 22–61% | 6 / 20 | 6 / 20 | rig-1 |
| Bottles in bins | MolmoAct2 | 9.5 / 20 | 0 / 20 | 0–16% | 11 / 20 | 9 / 20 | rig-1 |
| Bottles in bins | GPT-6-Astra | 13.6 / 20 | 11 / 20 | 34–74% | 8 / 20 | 1 / 20 | rig-1 |
| Stack bowls | pi0.5 | 29.2 / 50 | 5 / 20 | 11–47% | 8 / 20 | 7 / 20 | rig-6 |
| Stack bowls | MolmoAct2 | 29.8 / 50 | 3 / 20 | 5–36% | 10 / 20 | 7 / 20 | rig-6 |
| Stack bowls | GPT-6-Astra | 48.5 / 50 | 18 / 20 | 70–97% | 1 / 20 | 1 / 20 | rig-4 |
| Stack blocks | pi0.5 | 6.0 / 30 | 0 / 20 | 0–16% | 1 / 20 | 19 / 20 | rig-1 |
| Stack blocks | MolmoAct2 | 3.5 / 30 | 0 / 20 | 0–16% | 0 / 20 | 20 / 20 | rig-2 |
| Stack blocks | GPT-6-Astra | 27.5 / 30 | 15 / 20 | 53–89% | 0 / 20 | 5 / 20 | rig-6 |
Verdict is the operator's overall call on the run; the interval is a 95% Wilson interval on the success rate. Per-trial scores in the all-runs tables and the results sheet.
Tasks and rubrics
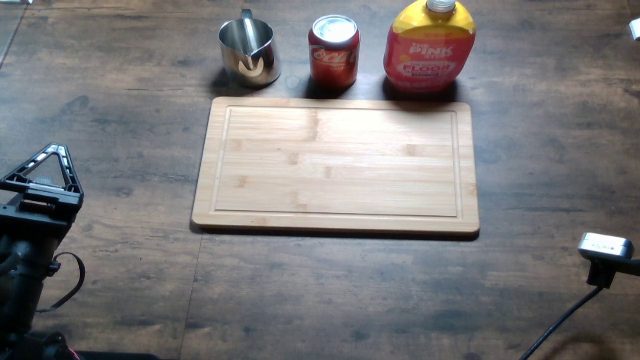
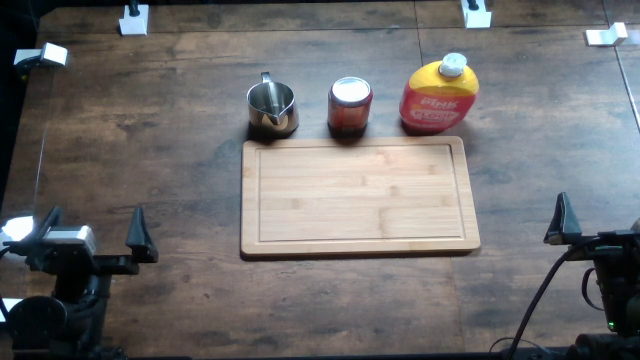
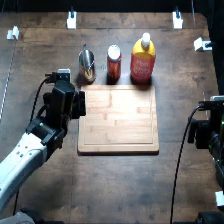
Move latte cup · max score 10
move the steel latte art cup onto the cutting board
| Outcome | Score |
|---|---|
| Latte cup on cutting board, upright | 10 |
| Latte cup on cutting board, not upright | 8 |
| Latte cup gripped / moved | 5 |
| Anything else | 0 |
Step limit 3,600 for the VLA policies (120 s at 30 Hz); 900 steps and 40 LLM calls for GPT-6-Astra (90 s at 10 Hz).
Clear table · max score 70
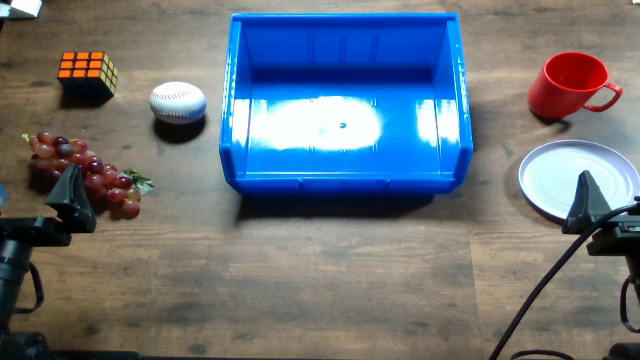
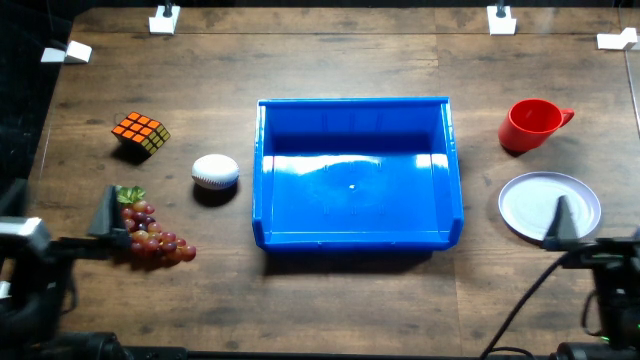
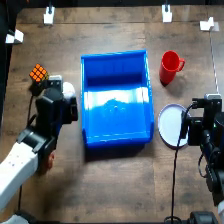
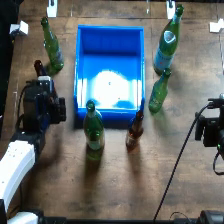
put all items on the table inside the blue bin
| Item | Moved | Lifted | In box |
|---|---|---|---|
| Rubik's cube | 5 | 10 | 15 |
| Baseball | 5 | 10 | 15 |
| Purple plate | 10 | 17 | 20 |
| Red mug | 5 | 8 | 10 |
| Grapes | 5 | 8 | 10 |
Sum over items. Zero for any item moved out of the box before the run ends.
Step limit 12,800 for the VLA policies (426 s at 30 Hz); 3,200 steps and 140 LLM calls for GPT-6-Astra (320 s at 10 Hz).
Bottles in bins · max score 20
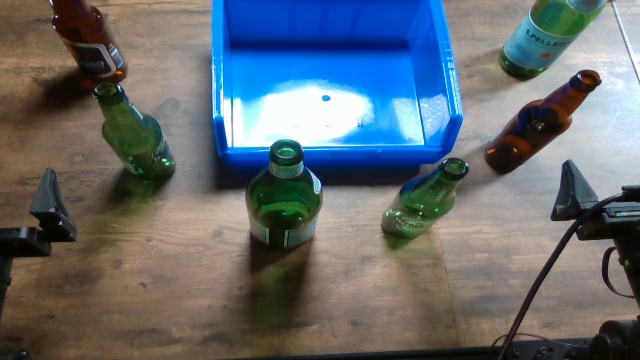
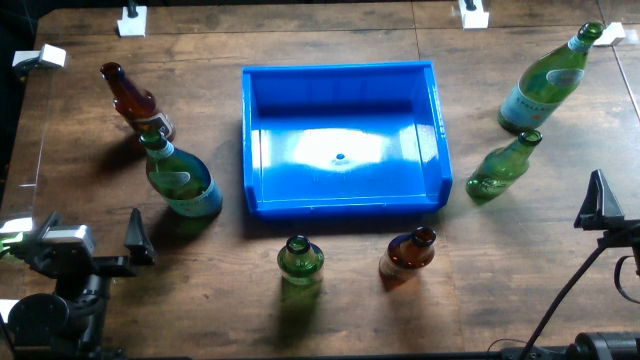
put 2 glass bottles in the blue bin
| Outcome | Score |
|---|---|
| Bottle in bin, upright | 10 |
| Bottle in bin, not upright | 8 |
| Bottle picked up | 5 |
| Bottle never picked up | 0 |
Per bottle, best two bottles counted.
Step limit 6,400 for the VLA policies (213 s at 30 Hz); 1,600 steps and 70 LLM calls for GPT-6-Astra (160 s at 10 Hz).
Stack bowls · max score 50
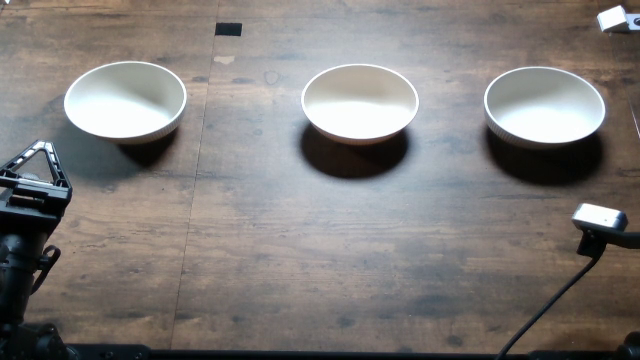
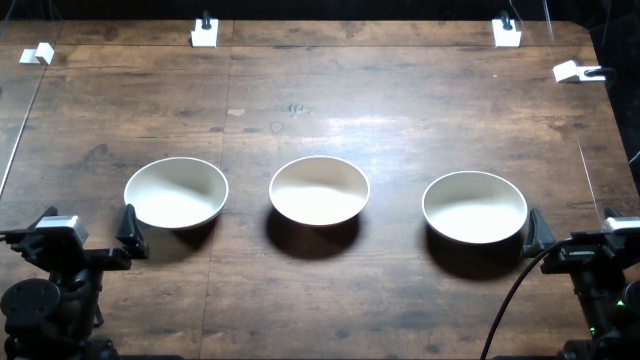
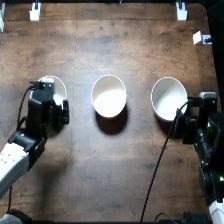
stack the bowls on the sides on top of the center bowl
| Outcome | Score |
|---|---|
| A bowl lifted (once, per bowl) | 5 |
| 2 bowls overlapping | 20 |
| 2 bowls stacked | 30 |
| 3rd bowl overlapping stack of 2 | 40 |
| 3 bowls stacked, upright | 50 |
Score is how far the robot got by the end of the run.
Step limit 3,600 for the VLA policies (120 s at 30 Hz); 900 steps and 40 LLM calls for GPT-6-Astra (90 s at 10 Hz).
Stack blocks · max score 30
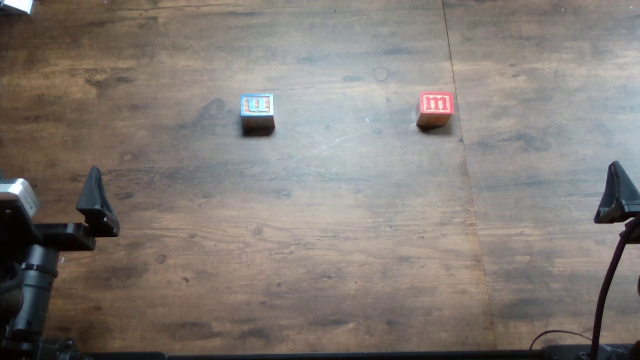
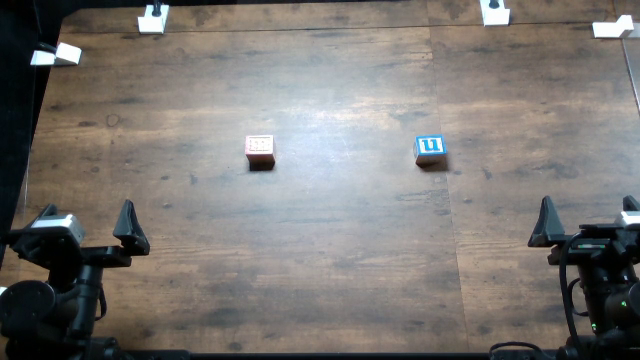
stack the red block on the blue block
| Outcome | Score |
|---|---|
| Arm moves toward red block, attempts pick | 5 |
| Red block gripped and lifted | 10 |
| Red block positioned over blue block | 20 |
| Red block resting on blue block at end | 30 |
| Blue block resting on red block at end | 15 |
| None of the above | 0 |
Score is how far the robot got by the end of the run.
Step limit 3,600 for the VLA policies (120 s at 30 Hz); 900 steps and 40 LLM calls for GPT-6-Astra (90 s at 10 Hz).
Technical specifications
| Arms | I2RT YAM bimanual (two 6-DoF arms, parallel grippers) |
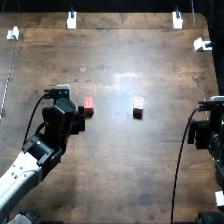
| Cameras | One fixed top camera (Intel RealSense D435) and one wrist camera per arm (D405), captured at 640×480 and resized to the policy's input size. Top camera at 72 cm for pi0.5, 88 cm for MolmoAct2 and GPT-6-Astra. |
| VLA policies | pi0.5: openpi checkpoint robocurve/pi05-yam-molmoact2, served by serve_pi05_yam.py, 10 denoising steps. MolmoAct2: allenai/MolmoAct2-BimanualYAM, served by examples/yam/host_server_yam.py. Both over the /act HTTP interface, action horizon 30, 30 Hz control, 640×360 images. Step limits are per task, listed with each rubric. |
| LLM policy | GPT-6-Astra: openai/gpt-6-astra through OpenRouter on the agent policy, medium effort, responses wire, 224×224 images with a two-frame horizon. One move per LLM call: the harness plays each move out over many 10 Hz control steps, with arm speed capped at 25%. Call and step budgets are per task, listed with each rubric. |
| Trials | 20 per policy per task, objects reset by hand between trials |
| Harness | inspect-robots 0.58.0 |
| Scoring | operator, from the run and its video, per the rubrics above |
The LLM agent runs at a different control rate and image size from the VLA policies, and some tasks used a different rig.
All runs
Each trial folder holds the three camera videos, the top-camera snapshot and the joint trajectory.
Move latte cup
| Policy | Run | Score | Verdict | Trial folder |
|---|---|---|---|---|
| pi0.5 | 1 | 5 / 10 | fail | open |
| pi0.5 | 2 | 0 / 10 | fail | open |
| pi0.5 | 3 | 0 / 10 | fail | open |
| pi0.5 | 4 | 5 / 10 | fail | open |
| pi0.5 | 5 | 10 / 10 | success | open |
| pi0.5 | 6 | 5 / 10 | partial | open |
| pi0.5 | 7 | 10 / 10 | success | open |
| pi0.5 | 8 | 0 / 10 | fail | open |
| pi0.5 | 9 | 0 / 10 | fail | open |
| pi0.5 | 10 | 5 / 10 | fail | open |
| pi0.5 | 11 | 0 / 10 | fail | open |
| pi0.5 | 12 | 5 / 10 | fail | open |
| pi0.5 | 13 | 8 / 10 | partial | open |
| pi0.5 | 14 | 0 / 10 | fail | open |
| pi0.5 | 15 | 0 / 10 | fail | open |
| pi0.5 | 16 | 5 / 10 | fail | open |
| pi0.5 | 17 | 0 / 10 | fail | open |
| pi0.5 | 18 | 5 / 10 | fail | open |
| pi0.5 | 19 | 5 / 10 | fail | open |
| pi0.5 | 20 | 5 / 10 | fail | open |
| MolmoAct2 | 1 | 10 / 10 | success | open |
| MolmoAct2 | 2 | 5 / 10 | fail | open |
| MolmoAct2 | 3 | 0 / 10 | fail | open |
| MolmoAct2 | 4 | 10 / 10 | success | open |
| MolmoAct2 | 5 | 5 / 10 | fail | open |
| MolmoAct2 | 6 | 5 / 10 | fail | open |
| MolmoAct2 | 7 | 5 / 10 | fail | open |
| MolmoAct2 | 8 | 10 / 10 | success | open |
| MolmoAct2 | 9 | 5 / 10 | fail | open |
| MolmoAct2 | 10 | 10 / 10 | success | open |
| MolmoAct2 | 11 | 5 / 10 | fail | open |
| MolmoAct2 | 12 | 5 / 10 | fail | open |
| MolmoAct2 | 13 | 10 / 10 | success | open |
| MolmoAct2 | 14 | 0 / 10 | fail | open |
| MolmoAct2 | 15 | 10 / 10 | success | open |
| MolmoAct2 | 16 | 8 / 10 | partial | open |
| MolmoAct2 | 17 | 5 / 10 | fail | open |
| MolmoAct2 | 18 | 5 / 10 | fail | open |
| MolmoAct2 | 19 | 5 / 10 | fail | open |
| MolmoAct2 | 20 | 0 / 10 | fail | open |
| GPT-6-Astra | 1 | 10 / 10 | success | open |
| GPT-6-Astra | 2 | 5 / 10 | fail | open |
| GPT-6-Astra | 3 | 5 / 10 | fail | open |
| GPT-6-Astra | 4 | 5 / 10 | fail | open |
| GPT-6-Astra | 5 | 5 / 10 | fail | open |
| GPT-6-Astra | 6 | 5 / 10 | fail | open |
| GPT-6-Astra | 7 | 5 / 10 | fail | open |
| GPT-6-Astra | 8 | 10 / 10 | success | open |
| GPT-6-Astra | 9 | 5 / 10 | fail | open |
| GPT-6-Astra | 10 | 10 / 10 | success | open |
| GPT-6-Astra | 11 | 10 / 10 | success | open |
| GPT-6-Astra | 12 | 5 / 10 | fail | open |
| GPT-6-Astra | 13 | 8 / 10 | partial | open |
| GPT-6-Astra | 14 | 5 / 10 | fail | open |
| GPT-6-Astra | 15 | 5 / 10 | fail | open |
| GPT-6-Astra | 16 | 5 / 10 | fail | open |
| GPT-6-Astra | 17 | 10 / 10 | success | open |
| GPT-6-Astra | 18 | 10 / 10 | success | open |
| GPT-6-Astra | 19 | 5 / 10 | fail | open |
| GPT-6-Astra | 20 | 5 / 10 | fail | open |
Clear table
| Policy | Run | Rubik's | Mug | Grapes | Plate | Baseball | Score | Verdict | Trial folder |
|---|---|---|---|---|---|---|---|---|---|
| pi0.5 | 1 | 15 | 10 | 10 | 0 | 15 | 50 / 70 | partial | open |
| pi0.5 | 2 | 15 | 10 | 10 | 20 | 15 | 70 / 70 | success | open |
| pi0.5 | 3 | 0 | 10 | 10 | 20 | 0 | 40 / 70 | partial | open |
| pi0.5 | 4 | 15 | 10 | 10 | 20 | 0 | 55 / 70 | partial | open |
| pi0.5 | 5 | 15 | 10 | 10 | 20 | 15 | 70 / 70 | success | open |
| pi0.5 | 6 | 0 | 10 | 8 | 0 | 0 | 18 / 70 | partial | open |
| pi0.5 | 7 | 15 | 10 | 10 | 20 | 15 | 70 / 70 | success | open |
| pi0.5 | 8 | 0 | 10 | 10 | 20 | 15 | 55 / 70 | partial | open |
| pi0.5 | 9 | 15 | 0 | 10 | 0 | 0 | 25 / 70 | partial | open |
| pi0.5 | 10 | 5 | 10 | 10 | 20 | 15 | 60 / 70 | partial | open |
| pi0.5 | 11 | 15 | 10 | 10 | 20 | 0 | 55 / 70 | partial | open |
| pi0.5 | 12 | 15 | 10 | 10 | 20 | 0 | 55 / 70 | partial | open |
| pi0.5 | 13 | 15 | 10 | 10 | 20 | 15 | 70 / 70 | success | open |
| pi0.5 | 14 | 15 | 10 | 10 | 20 | 15 | 70 / 70 | success | open |
| pi0.5 | 15 | 10 | 0 | 10 | 0 | 15 | 35 / 70 | partial | open |
| pi0.5 | 16 | 0 | 0 | 10 | 20 | 15 | 45 / 70 | partial | open |
| pi0.5 | 17 | 15 | 10 | 10 | 0 | 0 | 35 / 70 | partial | open |
| pi0.5 | 18 | 0 | 10 | 10 | 20 | 0 | 40 / 70 | partial | open |
| pi0.5 | 19 | 0 | 0 | 8 | 0 | 0 | 8 / 70 | fail | open |
| pi0.5 | 20 | 0 | 10 | 10 | 0 | 10 | 30 / 70 | partial | open |
| MolmoAct2 | 1 | 15 | 10 | 10 | 20 | 15 | 70 / 70 | success | open |
| MolmoAct2 | 2 | 0 | 10 | 10 | 20 | 0 | 40 / 70 | partial | open |
| MolmoAct2 | 3 | 0 | 0 | 0 | 0 | 0 | 0 / 70 | fail | open |
| MolmoAct2 | 4 | 15 | 10 | 10 | 20 | 15 | 70 / 70 | success | open |
| MolmoAct2 | 5 | 0 | 0 | 0 | 0 | 0 | 0 / 70 | fail | open |
| MolmoAct2 | 6 | 15 | 10 | 10 | 20 | 15 | 70 / 70 | success | open |
| MolmoAct2 | 7 | 15 | 8 | 10 | 17 | 15 | 65 / 70 | partial | open |
| MolmoAct2 | 8 | 15 | 0 | 10 | 20 | 15 | 60 / 70 | partial | open |
| MolmoAct2 | 9 | 0 | 10 | 10 | 20 | 0 | 40 / 70 | partial | open |
| MolmoAct2 | 10 | 15 | 10 | 10 | 20 | 0 | 55 / 70 | partial | open |
| MolmoAct2 | 11 | 15 | 10 | 10 | 17 | 15 | 67 / 70 | partial | open |
| MolmoAct2 | 12 | 10 | 0 | 10 | 0 | 0 | 20 / 70 | partial | open |
| MolmoAct2 | 13 | 0 | 0 | 10 | 0 | 15 | 25 / 70 | partial | open |
| MolmoAct2 | 14 | 5 | 10 | 10 | 20 | 15 | 60 / 70 | partial | open |
| MolmoAct2 | 15 | 15 | 10 | 10 | 20 | 15 | 70 / 70 | success | open |
| MolmoAct2 | 16 | 15 | 10 | 10 | 20 | 0 | 55 / 70 | partial | open |
| MolmoAct2 | 17 | 15 | 0 | 10 | 0 | 5 | 30 / 70 | partial | open |
| MolmoAct2 | 18 | 15 | 10 | 10 | 20 | 15 | 70 / 70 | success | open |
| MolmoAct2 | 19 | 5 | 0 | 0 | 0 | 0 | 5 / 70 | fail | open |
| MolmoAct2 | 20 | 15 | 0 | 10 | 0 | 10 | 35 / 70 | partial | open |
| GPT-6-Astra | 1 | 15 | 10 | 10 | 20 | 15 | 70 / 70 | success | open |
| GPT-6-Astra | 2 | 15 | 10 | 10 | 10 | 15 | 60 / 70 | partial | open |
| GPT-6-Astra | 3 | 15 | 5 | 10 | 20 | 15 | 65 / 70 | partial | open |
| GPT-6-Astra | 4 | 15 | 5 | 5 | 0 | 15 | 40 / 70 | partial | open |
| GPT-6-Astra | 5 | 15 | 5 | 0 | 0 | 5 | 25 / 70 | partial | open |
| GPT-6-Astra | 6 | 15 | 10 | 10 | 20 | 15 | 70 / 70 | success | open |
| GPT-6-Astra | 7 | 15 | 10 | 10 | 20 | 15 | 70 / 70 | success | open |
| GPT-6-Astra | 8 | 15 | 5 | 10 | 10 | 15 | 55 / 70 | partial | open |
| GPT-6-Astra | 9 | 15 | 10 | 8 | 20 | 15 | 68 / 70 | partial | open |
| GPT-6-Astra | 10 | 15 | 5 | 10 | 20 | 15 | 65 / 70 | partial | open |
| GPT-6-Astra | 11 | 15 | 10 | 10 | 20 | 15 | 70 / 70 | success | open |
| GPT-6-Astra | 12 | 15 | 5 | 10 | 10 | 0 | 40 / 70 | partial | open |
| GPT-6-Astra | 13 | 5 | 10 | 10 | 20 | 15 | 60 / 70 | partial | open |
| GPT-6-Astra | 14 | 15 | 5 | 10 | 20 | 15 | 65 / 70 | partial | open |
| GPT-6-Astra | 15 | 5 | 5 | 0 | 0 | 5 | 15 / 70 | fail | open |
| GPT-6-Astra | 16 | 15 | 10 | 10 | 10 | 15 | 60 / 70 | partial | open |
| GPT-6-Astra | 17 | 0 | 10 | 10 | 20 | 15 | 55 / 70 | partial | open |
| GPT-6-Astra | 18 | 15 | 10 | 10 | 10 | 15 | 60 / 70 | partial | open |
| GPT-6-Astra | 19 | 15 | 10 | 10 | 20 | 15 | 70 / 70 | success | open |
| GPT-6-Astra | 20 | 0 | 10 | 10 | 0 | 0 | 20 / 70 | partial | open |
Bottles in bins
| Policy | Run | B1 | B2 | Score | Verdict | Trial folder |
|---|---|---|---|---|---|---|
| pi0.5 | 1 | 8 | 8 | 16 / 20 | success | open |
| pi0.5 | 2 | 8 | 0 | 8 / 20 | partial | open |
| pi0.5 | 3 | 8 | 0 | 8 / 20 | partial | open |
| pi0.5 | 4 | 8 | 0 | 8 / 20 | partial | open |
| pi0.5 | 5 | 8 | 0 | 8 / 20 | partial | open |
| pi0.5 | 6 | 8 | 8 | 16 / 20 | success | open |
| pi0.5 | 7 | 0 | 0 | 0 / 20 | fail | open |
| pi0.5 | 8 | 8 | 8 | 16 / 20 | success | open |
| pi0.5 | 9 | 8 | 8 | 16 / 20 | success | open |
| pi0.5 | 10 | 8 | 8 | 16 / 20 | success | open |
| pi0.5 | 11 | 5 | 0 | 5 / 20 | fail | open |
| pi0.5 | 12 | 5 | 0 | 5 / 20 | fail | open |
| pi0.5 | 13 | 8 | 0 | 8 / 20 | partial | open |
| pi0.5 | 14 | 8 | 8 | 16 / 20 | success | open |
| pi0.5 | 15 | 5 | 0 | 5 / 20 | fail | open |
| pi0.5 | 16 | 8 | 0 | 8 / 20 | partial | open |
| pi0.5 | 17 | 5 | 5 | 10 / 20 | fail | open |
| pi0.5 | 18 | 0 | 0 | 0 / 20 | fail | open |
| pi0.5 | 19 | 8 | 8 | 16 / 20 | success | open |
| pi0.5 | 20 | 8 | 8 | 16 / 20 | success | open |
| MolmoAct2 | 1 | 5 | 5 | 10 / 20 | fail | open |
| MolmoAct2 | 2 | 5 | 0 | 5 / 20 | fail | open |
| MolmoAct2 | 3 | 8 | 8 | 16 / 20 | partial | open |
| MolmoAct2 | 4 | 0 | 0 | 0 / 20 | fail | open |
| MolmoAct2 | 5 | 8 | 5 | 13 / 20 | partial | open |
| MolmoAct2 | 6 | 8 | 8 | 16 / 20 | partial | open |
| MolmoAct2 | 7 | 5 | 0 | 5 / 20 | fail | open |
| MolmoAct2 | 8 | 8 | 5 | 13 / 20 | partial | open |
| MolmoAct2 | 9 | 8 | 5 | 13 / 20 | partial | open |
| MolmoAct2 | 10 | 8 | 5 | 13 / 20 | partial | open |
| MolmoAct2 | 11 | 8 | 0 | 8 / 20 | partial | open |
| MolmoAct2 | 12 | 8 | 8 | 16 / 20 | partial | open |
| MolmoAct2 | 13 | 5 | 0 | 5 / 20 | fail | open |
| MolmoAct2 | 14 | 8 | 5 | 13 / 20 | partial | open |
| MolmoAct2 | 15 | 5 | 0 | 5 / 20 | fail | open |
| MolmoAct2 | 16 | 8 | 5 | 13 / 20 | partial | open |
| MolmoAct2 | 17 | 0 | 0 | 0 / 20 | fail | open |
| MolmoAct2 | 18 | 8 | 8 | 16 / 20 | partial | open |
| MolmoAct2 | 19 | 5 | 0 | 5 / 20 | fail | open |
| MolmoAct2 | 20 | 5 | 0 | 5 / 20 | fail | open |
| GPT-6-Astra | 1 | 10 | 8 | 18 / 20 | success | open |
| GPT-6-Astra | 2 | 8 | 8 | 16 / 20 | success | open |
| GPT-6-Astra | 3 | 8 | 8 | 16 / 20 | success | open |
| GPT-6-Astra | 4 | 10 | 8 | 18 / 20 | success | open |
| GPT-6-Astra | 5 | 10 | 8 | 18 / 20 | success | open |
| GPT-6-Astra | 6 | 8 | 8 | 16 / 20 | success | open |
| GPT-6-Astra | 7 | 8 | 0 | 8 / 20 | partial | open |
| GPT-6-Astra | 8 | 10 | 10 | 20 / 20 | success | open |
| GPT-6-Astra | 9 | 8 | 0 | 8 / 20 | partial | open |
| GPT-6-Astra | 10 | 8 | 0 | 8 / 20 | partial | open |
| GPT-6-Astra | 11 | 8 | 8 | 16 / 20 | success | open |
| GPT-6-Astra | 12 | 10 | 10 | 20 / 20 | success | open |
| GPT-6-Astra | 13 | 8 | 0 | 8 / 20 | partial | open |
| GPT-6-Astra | 14 | 10 | 10 | 20 / 20 | success | open |
| GPT-6-Astra | 15 | 8 | 0 | 8 / 20 | partial | open |
| GPT-6-Astra | 16 | 0 | 0 | 0 / 20 | fail | open |
| GPT-6-Astra | 17 | 10 | 8 | 18 / 20 | success | open |
| GPT-6-Astra | 18 | 10 | 5 | 15 / 20 | partial | open |
| GPT-6-Astra | 19 | 8 | 5 | 13 / 20 | partial | open |
| GPT-6-Astra | 20 | 8 | 0 | 8 / 20 | partial | open |
Stack bowls
| Policy | Run | Score | Verdict | Trial folder |
|---|---|---|---|---|
| pi0.5 | 1 | 30 / 50 | partial | open |
| pi0.5 | 2 | 20 / 50 | fail | open |
| pi0.5 | 3 | 30 / 50 | partial | open |
| pi0.5 | 4 | 20 / 50 | fail | open |
| pi0.5 | 5 | 30 / 50 | partial | open |
| pi0.5 | 6 | 30 / 50 | partial | open |
| pi0.5 | 7 | 50 / 50 | success | open |
| pi0.5 | 8 | 30 / 50 | partial | open |
| pi0.5 | 9 | 50 / 50 | success | open |
| pi0.5 | 10 | 30 / 50 | partial | open |
| pi0.5 | 11 | 30 / 50 | partial | open |
| pi0.5 | 12 | 5 / 50 | fail | open |
| pi0.5 | 13 | 50 / 50 | success | open |
| pi0.5 | 14 | 50 / 50 | success | open |
| pi0.5 | 15 | 10 / 50 | fail | open |
| pi0.5 | 16 | 50 / 50 | success | open |
| pi0.5 | 17 | 20 / 50 | fail | open |
| pi0.5 | 18 | 5 / 50 | fail | open |
| pi0.5 | 19 | 15 / 50 | fail | open |
| pi0.5 | 20 | 30 / 50 | partial | open |
| MolmoAct2 | 1 | 20 / 50 | fail | open |
| MolmoAct2 | 2 | 5 / 50 | fail | open |
| MolmoAct2 | 3 | 30 / 50 | partial | open |
| MolmoAct2 | 4 | 40 / 50 | partial | open |
| MolmoAct2 | 5 | 20 / 50 | fail | open |
| MolmoAct2 | 6 | 30 / 50 | partial | open |
| MolmoAct2 | 7 | 40 / 50 | partial | open |
| MolmoAct2 | 8 | 30 / 50 | partial | open |
| MolmoAct2 | 9 | 50 / 50 | success | open |
| MolmoAct2 | 10 | 40 / 50 | partial | open |
| MolmoAct2 | 11 | 40 / 50 | partial | open |
| MolmoAct2 | 12 | 40 / 50 | partial | open |
| MolmoAct2 | 13 | 10 / 50 | fail | open |
| MolmoAct2 | 14 | 50 / 50 | success | open |
| MolmoAct2 | 15 | 10 / 50 | fail | open |
| MolmoAct2 | 16 | 30 / 50 | partial | open |
| MolmoAct2 | 17 | 50 / 50 | success | open |
| MolmoAct2 | 18 | 20 / 50 | fail | open |
| MolmoAct2 | 19 | 30 / 50 | partial | open |
| MolmoAct2 | 20 | 10 / 50 | fail | open |
| GPT-6-Astra | 1 | 50 / 50 | success | open |
| GPT-6-Astra | 2 | 50 / 50 | success | open |
| GPT-6-Astra | 3 | 50 / 50 | success | open |
| GPT-6-Astra | 4 | 50 / 50 | success | open |
| GPT-6-Astra | 5 | 50 / 50 | success | open |
| GPT-6-Astra | 6 | 50 / 50 | success | open |
| GPT-6-Astra | 7 | 40 / 50 | partial | open |
| GPT-6-Astra | 8 | 30 / 50 | fail | open |
| GPT-6-Astra | 9 | 50 / 50 | success | open |
| GPT-6-Astra | 10 | 50 / 50 | success | open |
| GPT-6-Astra | 11 | 50 / 50 | success | open |
| GPT-6-Astra | 12 | 50 / 50 | success | open |
| GPT-6-Astra | 13 | 50 / 50 | success | open |
| GPT-6-Astra | 14 | 50 / 50 | success | open |
| GPT-6-Astra | 15 | 50 / 50 | success | open |
| GPT-6-Astra | 16 | 50 / 50 | success | open |
| GPT-6-Astra | 17 | 50 / 50 | success | open |
| GPT-6-Astra | 18 | 50 / 50 | success | open |
| GPT-6-Astra | 19 | 50 / 50 | success | open |
| GPT-6-Astra | 20 | 50 / 50 | success | open |
Stack blocks
| Policy | Run | Score | Verdict | Trial folder |
|---|---|---|---|---|
| pi0.5 | 1 | 5 / 30 | fail | open |
| pi0.5 | 2 | 10 / 30 | fail | open |
| pi0.5 | 3 | 0 / 30 | fail | open |
| pi0.5 | 4 | 5 / 30 | fail | open |
| pi0.5 | 5 | 5 / 30 | fail | open |
| pi0.5 | 6 | 5 / 30 | fail | open |
| pi0.5 | 7 | 10 / 30 | fail | open |
| pi0.5 | 8 | 5 / 30 | fail | open |
| pi0.5 | 9 | 5 / 30 | fail | open |
| pi0.5 | 10 | 0 / 30 | fail | open |
| pi0.5 | 11 | 10 / 30 | fail | open |
| pi0.5 | 12 | 0 / 30 | fail | open |
| pi0.5 | 13 | 0 / 30 | fail | open |
| pi0.5 | 14 | 20 / 30 | partial | open |
| pi0.5 | 15 | 10 / 30 | fail | open |
| pi0.5 | 16 | 5 / 30 | fail | open |
| pi0.5 | 17 | 5 / 30 | fail | open |
| pi0.5 | 18 | 5 / 30 | fail | open |
| pi0.5 | 19 | 10 / 30 | fail | open |
| pi0.5 | 20 | 5 / 30 | fail | open |
| MolmoAct2 | 1 | 0 / 30 | fail | open |
| MolmoAct2 | 2 | 0 / 30 | fail | open |
| MolmoAct2 | 3 | 10 / 30 | fail | open |
| MolmoAct2 | 4 | 0 / 30 | fail | open |
| MolmoAct2 | 5 | 0 / 30 | fail | open |
| MolmoAct2 | 6 | 0 / 30 | fail | open |
| MolmoAct2 | 7 | 0 / 30 | fail | open |
| MolmoAct2 | 8 | 0 / 30 | fail | open |
| MolmoAct2 | 9 | 10 / 30 | fail | open |
| MolmoAct2 | 10 | 0 / 30 | fail | open |
| MolmoAct2 | 11 | 10 / 30 | fail | open |
| MolmoAct2 | 12 | 0 / 30 | fail | open |
| MolmoAct2 | 13 | 10 / 30 | fail | open |
| MolmoAct2 | 14 | 10 / 30 | fail | open |
| MolmoAct2 | 15 | 10 / 30 | fail | open |
| MolmoAct2 | 16 | 0 / 30 | fail | open |
| MolmoAct2 | 17 | 10 / 30 | fail | open |
| MolmoAct2 | 18 | 0 / 30 | fail | open |
| MolmoAct2 | 19 | 0 / 30 | fail | open |
| MolmoAct2 | 20 | 0 / 30 | fail | open |
| GPT-6-Astra | 1 | 30 / 30 | success | open |
| GPT-6-Astra | 2 | 30 / 30 | success | open |
| GPT-6-Astra | 3 | 30 / 30 | success | open |
| GPT-6-Astra | 4 | 30 / 30 | success | open |
| GPT-6-Astra | 5 | 20 / 30 | fail | open |
| GPT-6-Astra | 6 | 30 / 30 | success | open |
| GPT-6-Astra | 7 | 20 / 30 | fail | open |
| GPT-6-Astra | 8 | 30 / 30 | success | open |
| GPT-6-Astra | 9 | 30 / 30 | success | open |
| GPT-6-Astra | 10 | 20 / 30 | fail | open |
| GPT-6-Astra | 11 | 30 / 30 | success | open |
| GPT-6-Astra | 12 | 30 / 30 | success | open |
| GPT-6-Astra | 13 | 30 / 30 | success | open |
| GPT-6-Astra | 14 | 30 / 30 | success | open |
| GPT-6-Astra | 15 | 20 / 30 | fail | open |
| GPT-6-Astra | 16 | 30 / 30 | success | open |
| GPT-6-Astra | 17 | 30 / 30 | success | open |
| GPT-6-Astra | 18 | 30 / 30 | success | open |
| GPT-6-Astra | 19 | 20 / 30 | fail | open |
| GPT-6-Astra | 20 | 30 / 30 | success | open |
Appendix
| Results sheet | Real-World Evaluation results — every trial with run id, scores, verdicts and notes |
| Footage and trajectories | kaedim_tasks — one subfolder per trial, each with the left / top / right camera MP4s, the top-camera snapshot and joint trajectories (actions.jsonl). GPT-6-Astra trials also carry the model's thinking transcript (transcript.md, transcript.json). The MP4s are assembled from the frames captured at each control step, so they show robot motion only: for Astra, which spends most of a trial waiting on the model, the clip is far shorter than the wall-clock run. |
| Camera calibration | kaedim_tasks / camera calibration — rs-enumerate-devices -c output per rig |
Camera tilt angle
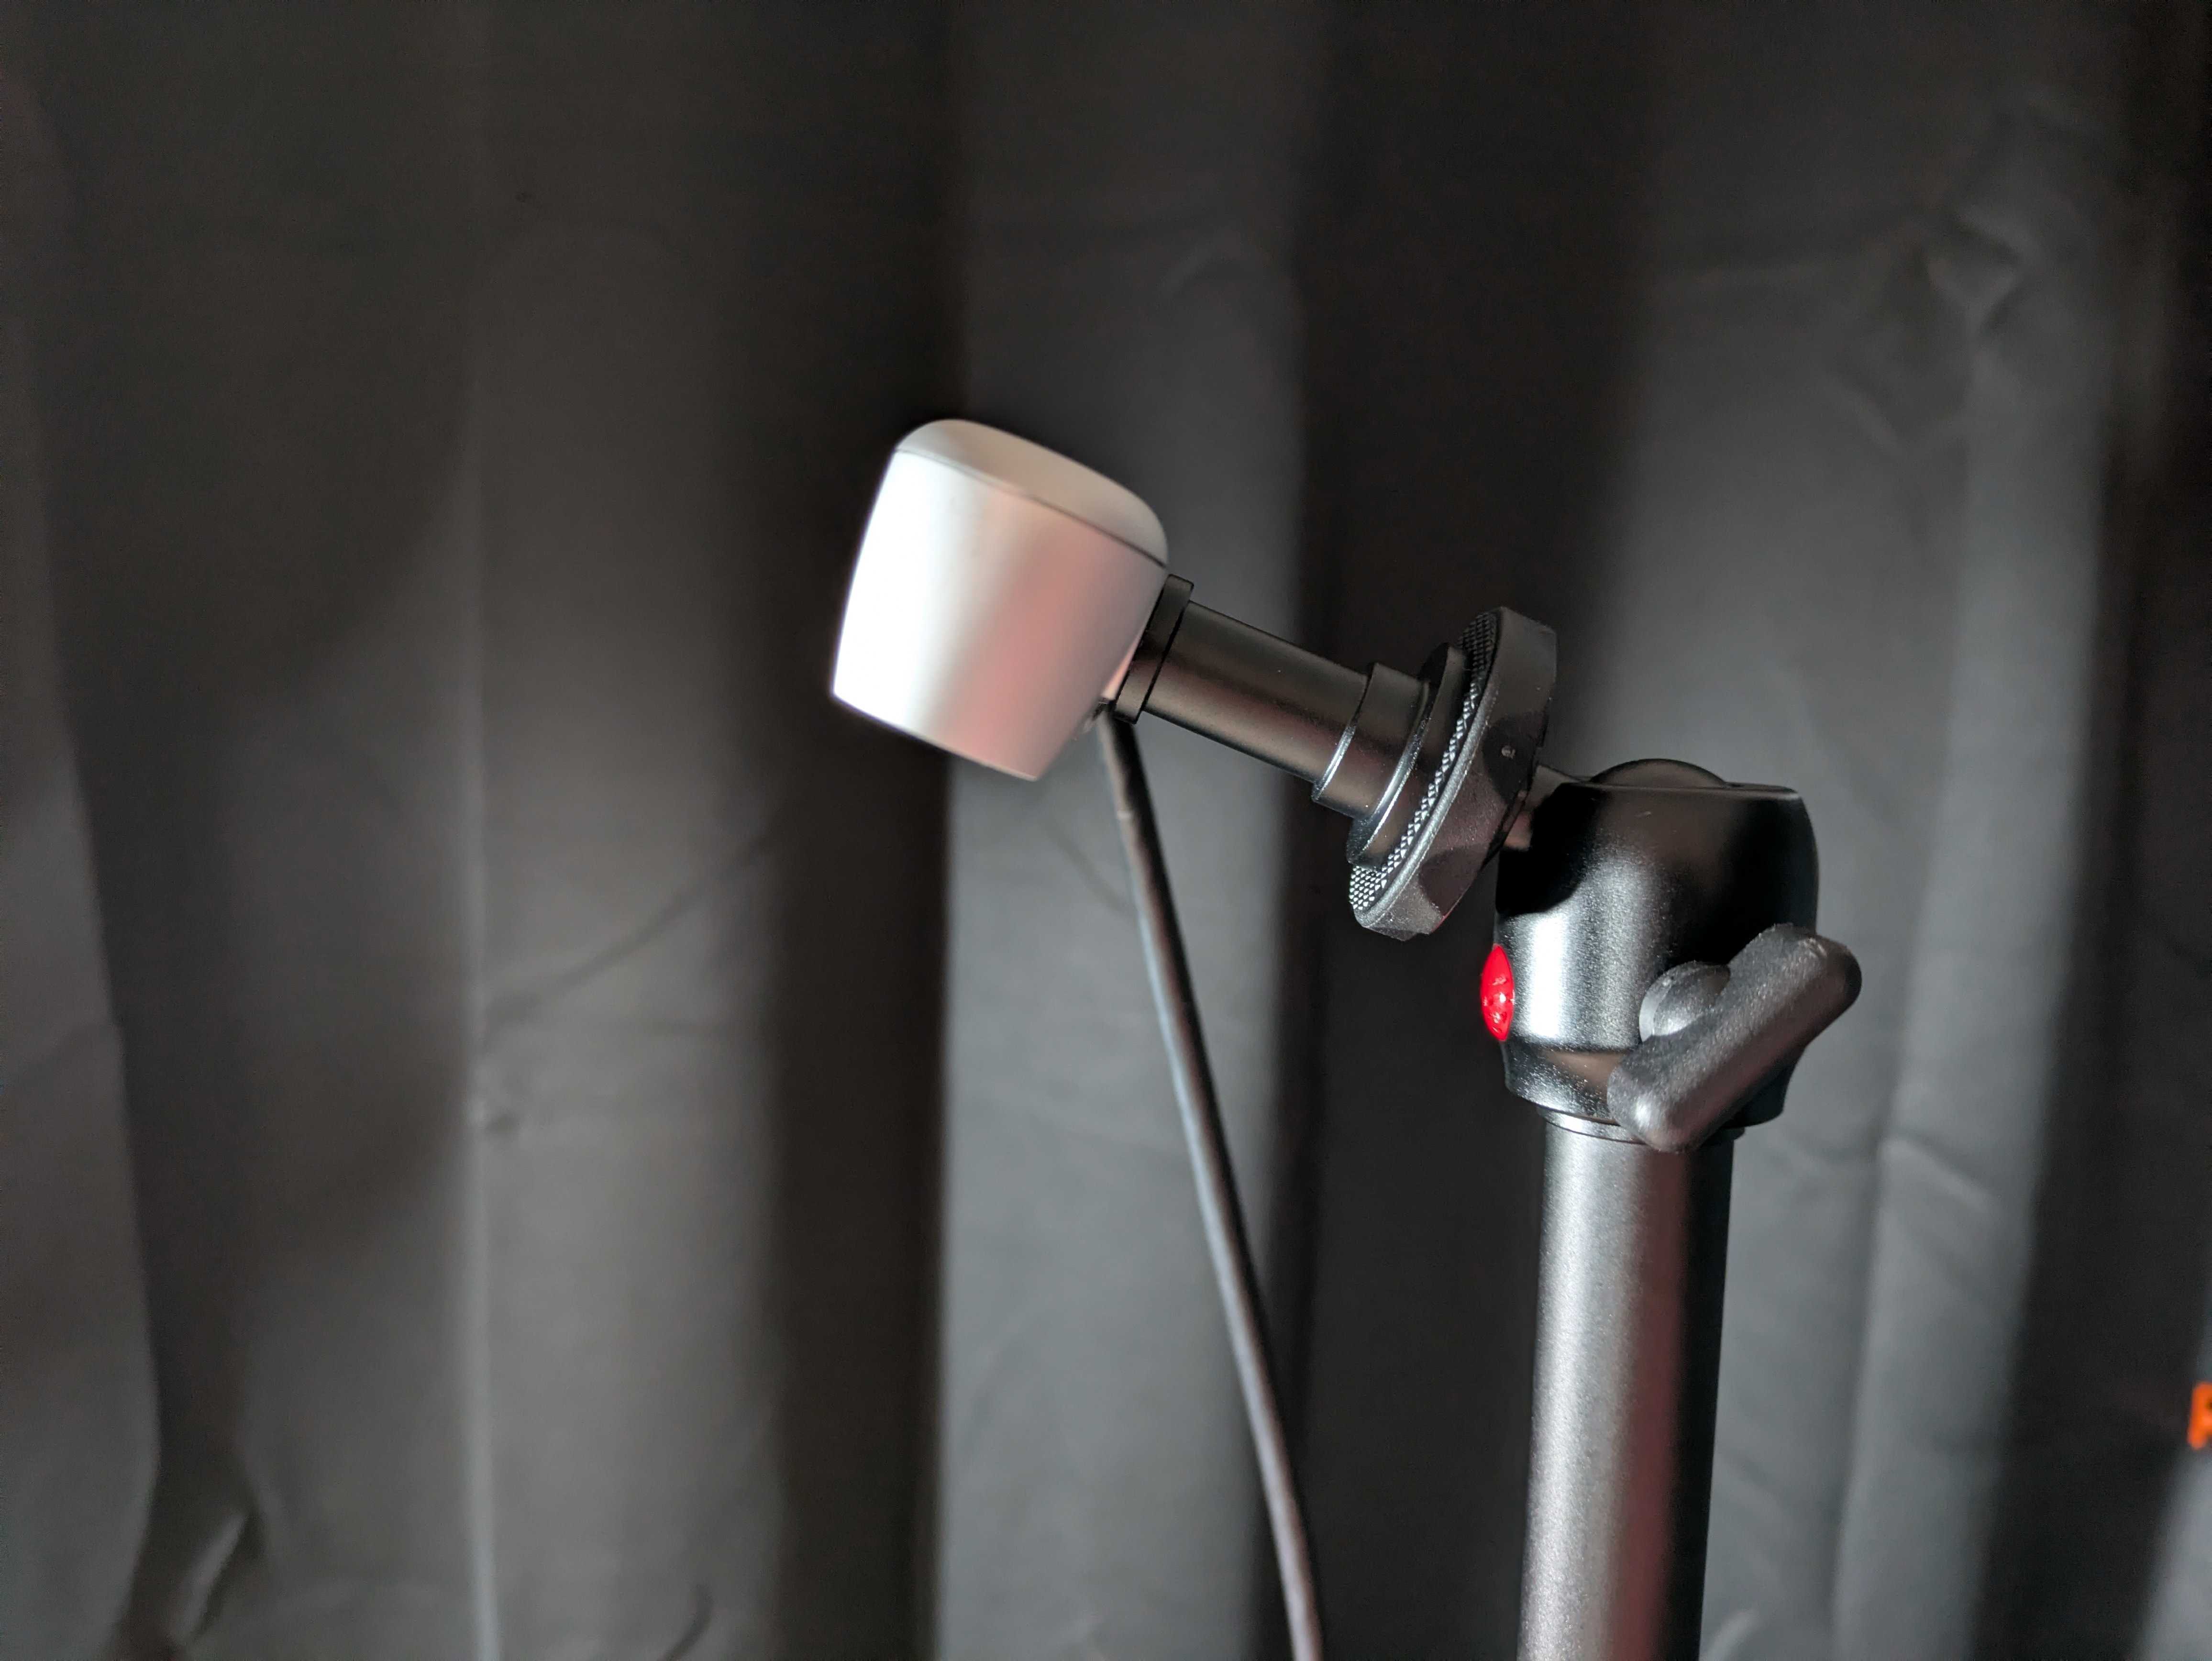
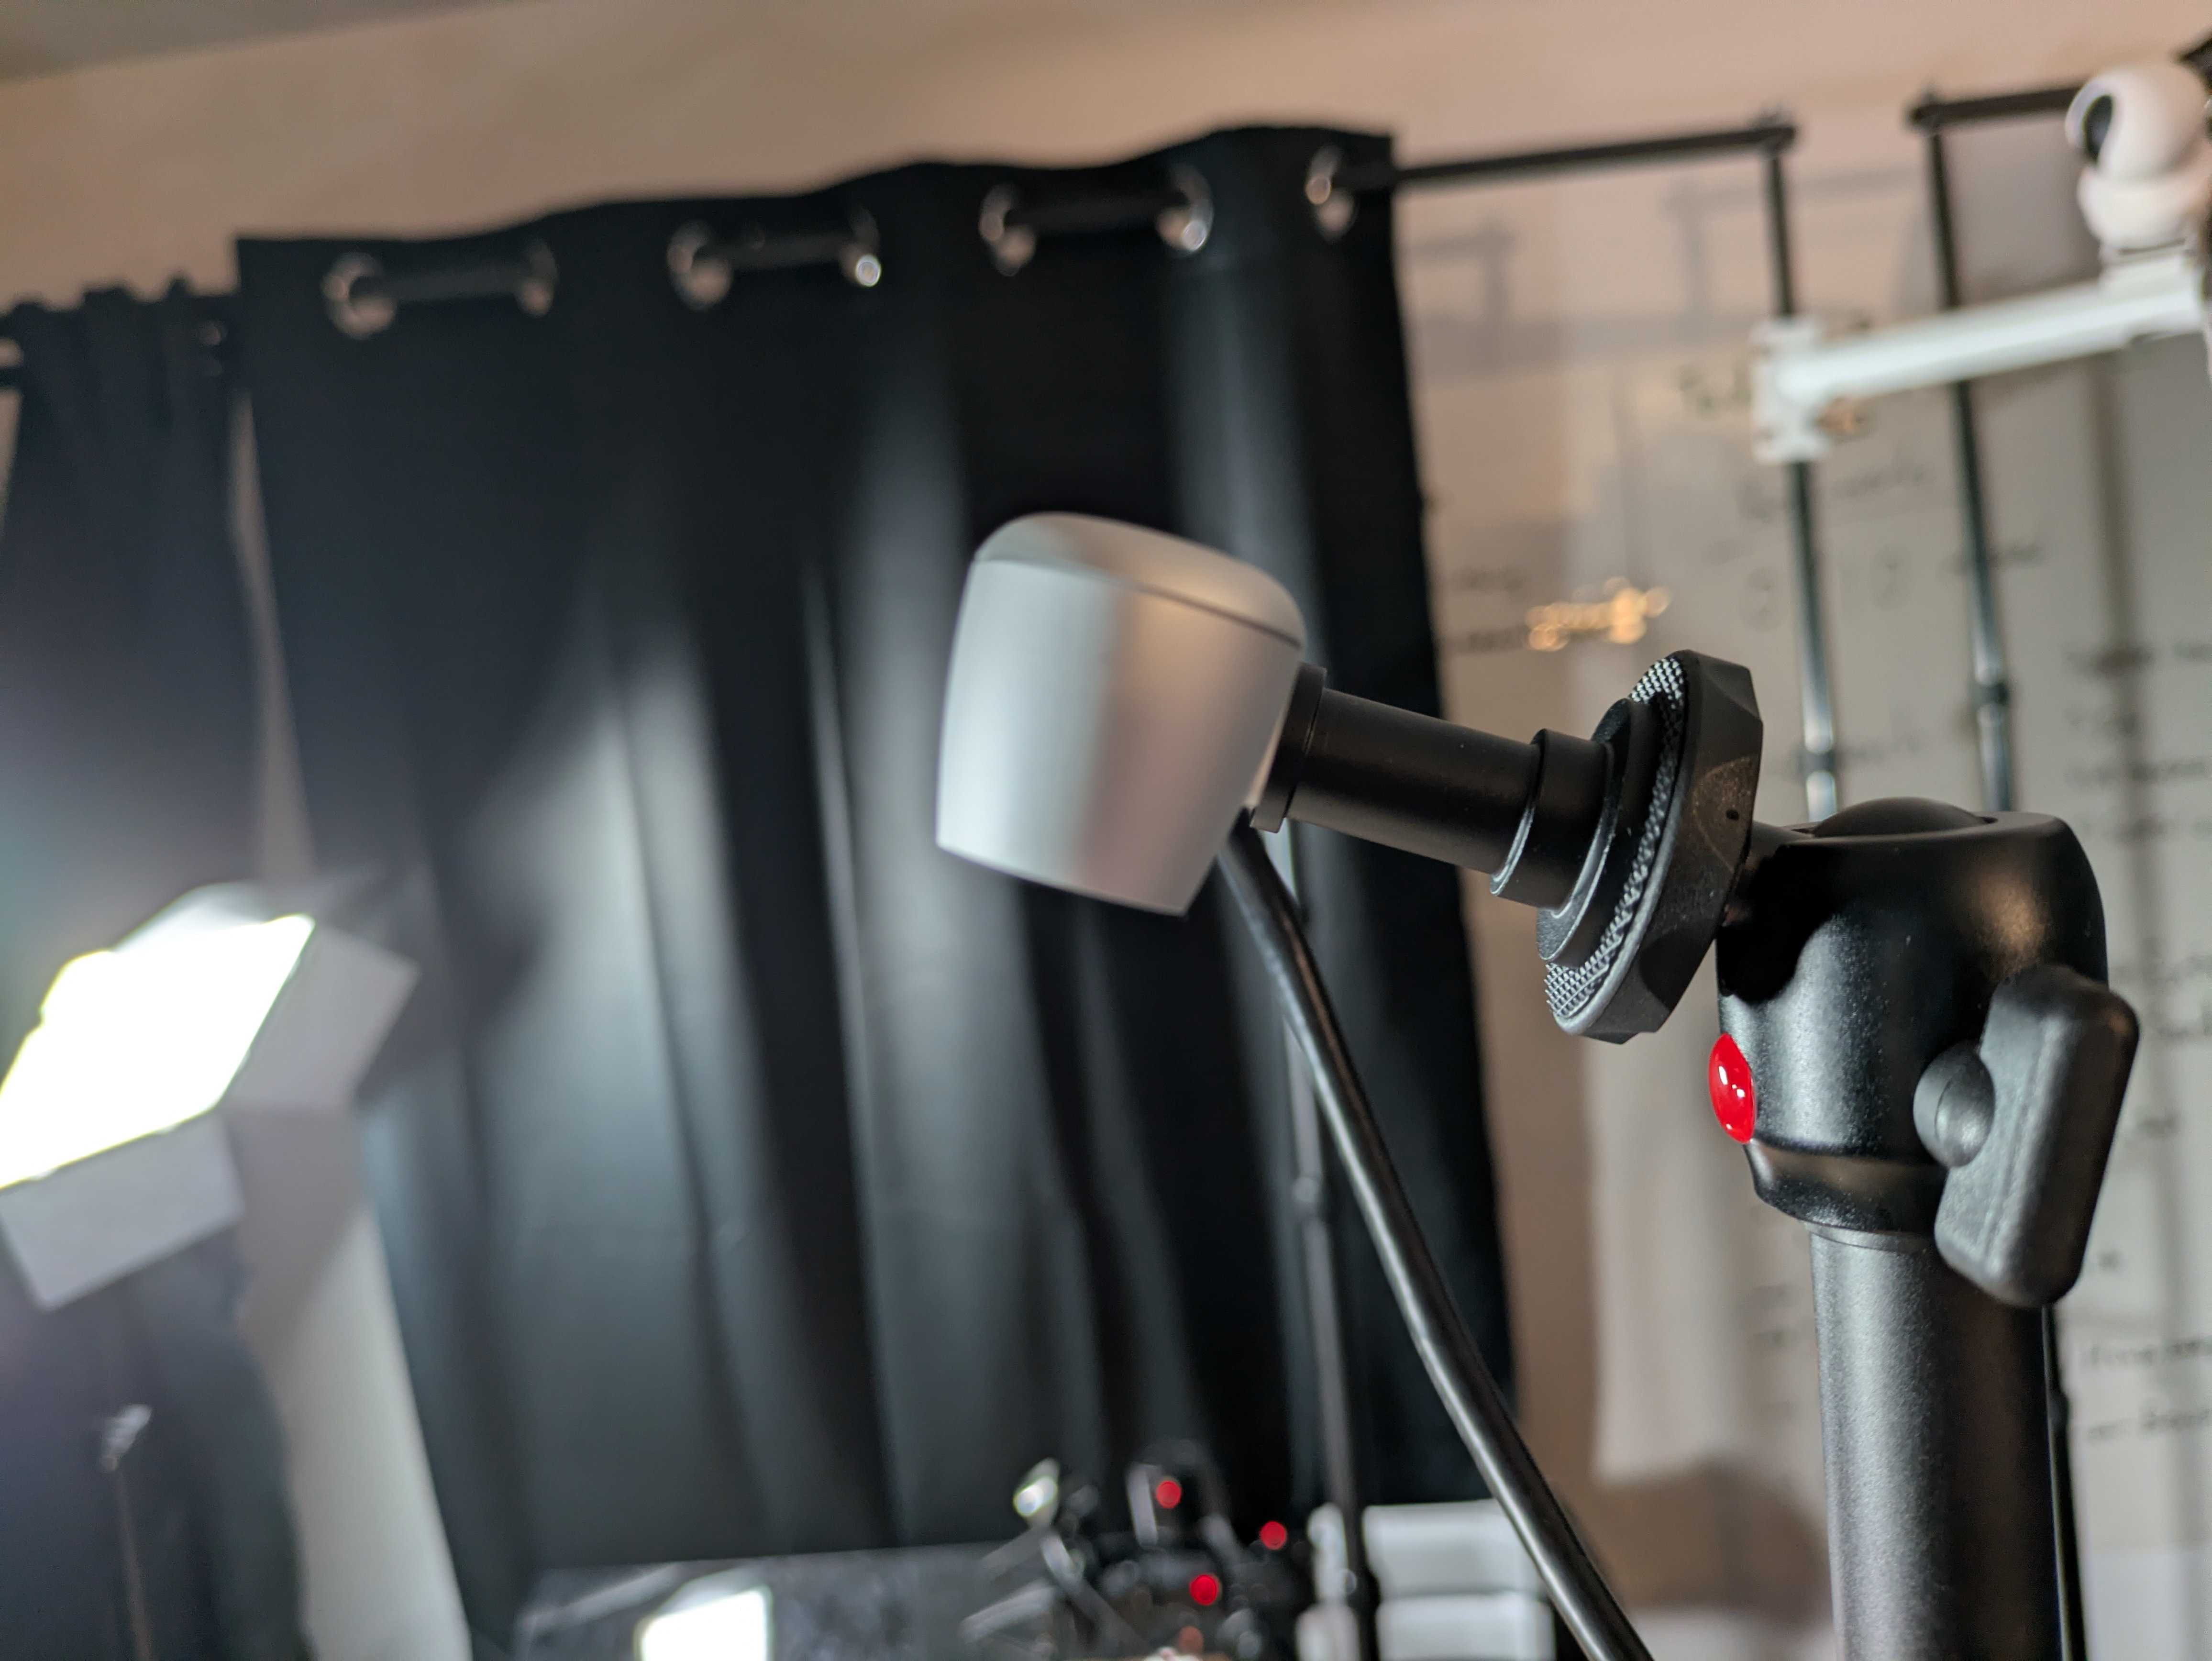
Side-on view of the top camera on its bracket: 72 cm for pi0.5, 88 cm for MolmoAct2 and GPT-6-Astra.